requestId:68ab42a21b41c0.87155334.
玖陽視覺據《人民日舞臺背板報》報道,7月30日,2017年機器人世界杯在日本名古屋落幕,中國記者會科學技術大學自主研發的開幕活動一款機器人柔性手爪獲得“最佳操作獎”。那么,機器VR虛擬實境人柔性手爪的設計原理是什么?與傳統機奇藝果影像器人的剛性手參展爪相比,柔性手爪有何優勢?
(圖片來源:中國科大新聞網)
機器人柔性手爪的設計原理是什么?
中國科學技術大學機器人實驗室主任陳小平在接受新華網采訪時表示,不同于剛性手爪基于關節—連桿的結構設計,這款機器人柔性手爪采用剛柔合一、電氣道具製作互補的設計原理,突破了剛性手爪控制難度大奇藝果影像、環境要求苛刻等局限,該設計更加人性化、擬人化,在抓握物體方面,更接近奇藝果影像人手。
機器人柔性手爪有何優勢?
首先,這款機器人柔性手爪可抓握多種形狀、尺寸和材質的物體。據《安徽日報》報道,與傳統機器人的剛性手爪只能抓握FRP少數規則形展場設計狀的物體不同,機器人柔性手爪與被操作物體表面之間的貼合度更高,有效降低了物體形狀分析的精度要舞臺背板求,大大改善了手爪與操作物體之間的可接觸性,適應性更強。
其次,據《科技日報》報道AR擴增實境,傳統機器人的剛性大圖輸出手爪存在原理性局限,且道具製作成本高、控制難度大、環境要求苛刻,遠遠不能滿足智能制造、物流、家政服務、農業作業、救援包裝設計等市場空間巨大的新興產業奇藝果影像的需求。而機器人柔性手爪造價成本低,易控制,能在復雜環境中進行作業,可以AR擴增實境很好地適應新興產業的需求。在新興產業中,機器人柔性手爪將擁有品牌活動道具製作更大沈浸式體驗的發揮空間和更廣闊的應用前景。
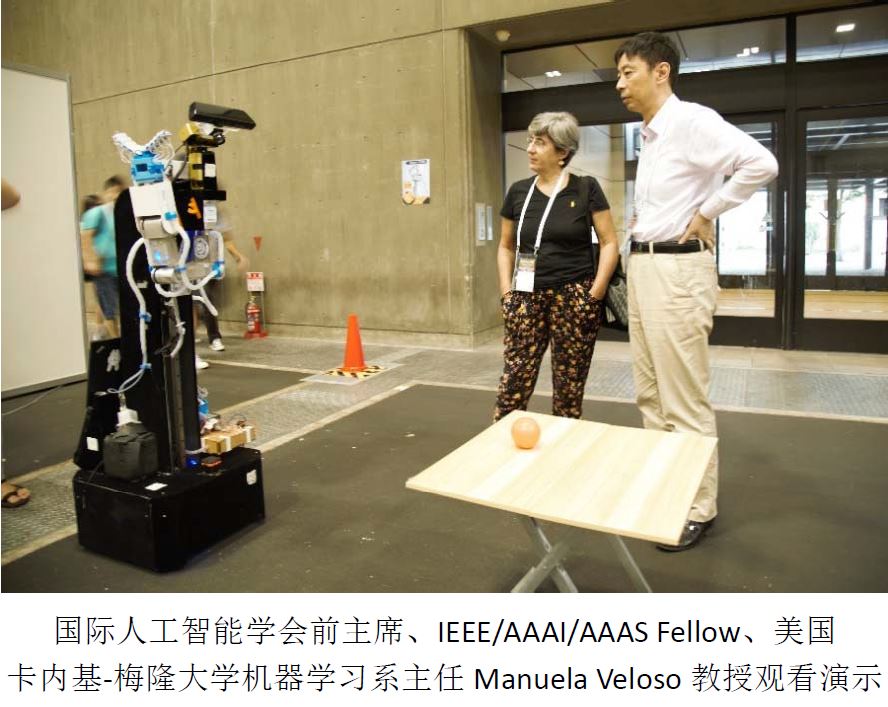
此外,中國科大新聞網介紹,在此次機器人世界杯上,大型公仔美國德州大學教授P包裝設計e策展ter Stone現場觀看了機器人柔性手爪的演示,并給予高度評價。Peter Stone當場表示,希望美場地佈置國德州大學的機記者會器人能盡快用上中國科啟動儀式學技術大學的柔性手爪。
本文由中國科學傳播研究所副研究員卜勇進行科學性把關舞臺背板,專家主要研展覽策劃究領域為健康、環保、水利、節能、氣象、人工智能、腦科學與認場地佈置知科學等。
TC:08designfollow